










Vitesses et avances en fraisage de filets : calculer la trajectoire de l’outil
En fraisage de filets, le calcul des vitesses et avances ne s’arrête pas au régime (RPM) et à l’avance linéaire fournis par un calculateur. Ces valeurs décrivent la coupe au diamètre actif de l’outil. La CNC commande toutefois le centre de la fraise sur une trajectoire hélicoïdale. Pour un filetage intérieur, cette trajectoire centrale est plus petite que celle de l’arête active ; pour un filetage extérieur, elle est plus grande. Si le CAM attend une avance corrigée pour la trajectoire et reçoit une avance à l’arête non corrigée, ou corrige une valeur qui l’était déjà, la charge par dent ne correspond plus à celle prévue.
Un réglage justifiable comprend donc deux calculs et une vérification. Calculez d’abord le régime et l’avance à l’arête à partir des données de la fraise exacte et du matériau. Convertissez ensuite cette avance pour la trajectoire du centre si le système de programmation l’exige. Enfin, contrôlez les mouvements post-traités et validez un filetage avant de lancer la production.
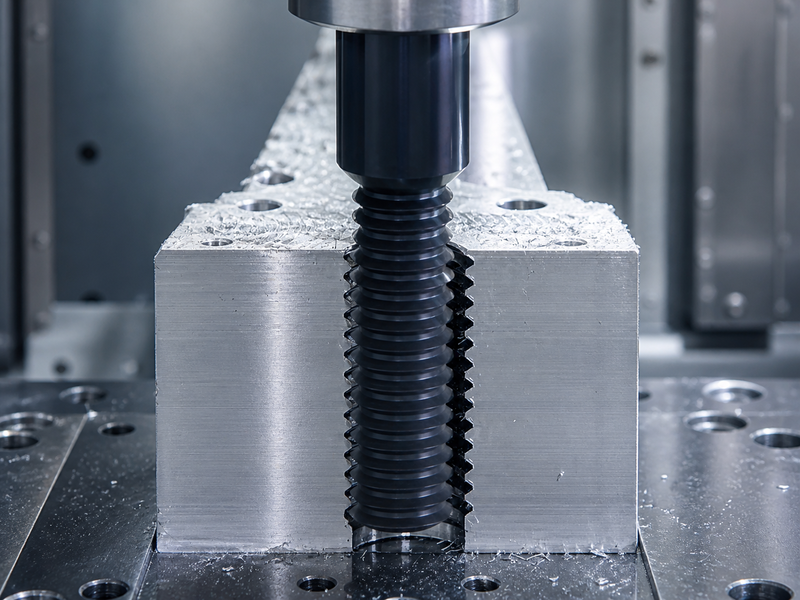
Définir la géométrie avant de calculer
Commencez par le filetage, pas par le calculateur. Consignez profil et dimension nominale, pas ou filets par pouce, classe de tolérance, position intérieure ou extérieure, sens à droite ou à gauche, nombre de filets, profondeur utile, dégagement et méthode de contrôle. Définissez le diamètre d’avant-trou ou le diamètre extérieur et vérifiez que l’outil peut entrer, usiner à profondeur et sortir sans heurter un épaulement.
Identifiez ensuite la fraise par son fabricant et sa référence exacte. Consignez diamètre de coupe, nombre de dents effectives, longueur de coupe, alésage minimal le cas échéant, conception à profil unique ou à profils multiples, queue et porte-outil. Ne remplacez pas le diamètre de fraise par le diamètre nominal du filetage. Deux outils réalisant le même filetage n’utilisent pas nécessairement la même vitesse de coupe, charge par dent ou stratégie de passes radiales.
La gamme de fraises à fileter en carbure peut aider à identifier des familles d’outils candidates. Le plan et les données d’application du modèle retenu restent déterminants pour le programme ; ce lien ne prouve pas que chaque famille convient à tout matériau, toute profondeur ou tout profil de filetage.
Complétez les conditions avant de choisir les données de coupe : matériau et dureté, traitement thermique, calamine ou interruptions, refroidissement, type de porte-outil, faux-rond mesuré, porte-à-faux, plage de broche, capacité d’avance, limites d’accélération et rigidité du montage. Documentez aussi le sens du champ CAM. Certains systèmes demandent l’avance à l’arête et calculent celle du centre ; d’autres attendent directement l’avance du centre. Ce détail détermine si une correction d’arc séparée est nécessaire.
Le rapport entre taille de fraise et taille de filetage mérite une attention explicite. Plus la fraise occupe une part importante du diamètre intérieur, plus l’écart relatif entre les circonférences de l’arête et du centre augmente. La correction peut donc compter davantage dans un petit alésage avec une grande fraise que dans un grand alésage avec une petite fraise. Un outil entrant dans l’avant-trou peut encore laisser trop peu de place pour une entrée progressive ou l’évacuation des copeaux. Vérifiez ces contraintes avant d’optimiser le cycle.
La profondeur du filetage modifie aussi les conditions mécaniques. Un porte-à-faux plus long facilite l’accès mais réduit la rigidité ; un filetage borgne profond limite aussi l’évacuation des copeaux et le dégagement de sortie. Ce sont des contraintes de sélection et de montage qu’une équation d’avance ne résout pas. Si l’outil ne satisfait pas à la fois portée et rigidité, revoyez son choix plutôt que d’appliquer une correction d’avance arbitraire.
Calculer le régime (RPM) à partir de la fraise réelle
Utilisez la vitesse de coupe du fabricant de l’outil exact, dans des conditions correspondant à la fraise, au revêtement, au matériau et à l’opération. Une valeur de forum ou d’une autre famille peut susciter une vérification, mais ne constitue pas une donnée de production.
En unités impériales :
L’approximation courante en atelier n = (SFM × 3.82) / Din exprime la même relation. En unités métriques :
Ici, D est le diamètre de coupe réel utilisé dans les données du fournisseur, non celui du filetage ou de la trajectoire du centre. Vc est exprimée en mètres par minute ; SFM désigne la vitesse périphérique en pieds par minute.
Vérifiez le résultat par rapport à la plage de broche utilisable sous charge. Si le régime (RPM) calculé dépasse la limite, utilisez le régime (RPM) réalisable et recalculez l’avance à partir de celui-ci. Conserver l’avance linéaire en réduisant le régime (RPM) augmente la charge par dent ; augmenter le régime sans ajuster l’avance la réduit. Ces deux valeurs sont liées.
Convertir l’avance par dent en avance à l’arête
Si la source donne l’avance par dent, calculez l’avance linéaire au diamètre actif de coupe :
z est le nombre de dents effectives et fz est l’avance par dent. Le résultat est en pouces par minute si fz est en pouces par dent, ou en millimètres par minute si fz est en millimètres par dent.
Vérifiez ce qui constitue une dent effective pour la fraise retenue. Une fraise à profils multiples peut comporter de nombreux profils de filet sur sa longueur, sans que ceux-ci correspondent au nombre de goujures dans l’équation d’avance. Utilisez la définition du fabricant. De même, si la source donne déjà une avance linéaire pour un régime (RPM) donné, ne la multipliez pas de nouveau par le régime (RPM) ou le nombre de goujures.
Le résultat est l’avance à l’arête souhaitée. Il maintient la charge par dent choisie à la périphérie de l’outil lors d’un engagement rectiligne. L’interpolation circulaire introduit un second rayon ; la commande CNC peut donc nécessiter une étape supplémentaire.
Convertir l’avance à l’arête pour la trajectoire du centre
L’avance linéaire est une distance par unité de temps, mais il faut préciser la convention de distance. Si le CAM ou la commande définit l’avance à partir de la composante d’arc XY plane, l’arête active et le centre parcourent leurs circonférences différentes dans le même temps. Leurs avances planes sont liées par le rapport des diamètres de trajectoire :
C’est le point central de l’interpolation circulaire : une progression angulaire identique ne représente pas une distance linéaire identique à deux rayons différents.
Ce rapport de diamètres n’est pas une formule universelle d’avance hélicoïdale tridimensionnelle. Si la valeur programmée F représente la distance résultante le long de l’hélice complète, l’avance axiale par orbite contribue aussi à la longueur. Avec une avance axiale L par orbite, le rapport de longueurs correspondant est :
Symboles : Fc,XY et Fe,XY sont les avances planes du centre et de l’arête ; Fc,h et Fe,h sont les avances résultantes correspondantes sur l’hélice ; Dc et De sont leurs diamètres de trajectoire ; et L est l’avance axiale par orbite complète de la trajectoire.
N’utilisez le rapport plan que si la documentation CAM/commande définit l’avance à partir du mouvement circulaire plan. Utilisez la relation de longueur hélicoïdale uniquement pour une avance le long de la trajectoire 3D résultante. De nombreux systèmes gèrent cela en interne : vérifiez ensemble le champ saisi, la trajectoire centrale générée et le mode d’avance post-traité.
Pour un filetage intérieur, la trajectoire du centre se trouve à l’intérieur de celle de l’arête active. Son diamètre est plus petit : l’avance du centre est donc normalement inférieure à celle de l’arête lorsque la commande pilote le centre. Pour un filetage extérieur, le centre suit un cercle plus grand que l’arête active tournée vers l’intérieur ; l’avance centrale nécessaire est donc normalement supérieure.

Cette vérification du sens est utile, mais ne suffit pas pour programmer de mémoire. Le diamètre utilisé pour D_edge_path dépend de la définition de la trajectoire active par le fabricant et le CAM : diamètre extérieur, intérieur, sur flancs ou autre diamètre effectif. Compensation d’outil, contour programmé et interprétation de la commande peuvent déplacer la responsabilité entre CAM et machine. Consultez la documentation de l’outil retenu et contrôlez la trajectoire centrale générée.
La question la plus sûre n’est pas « Quelle formule utiliser systématiquement ? », mais « Quelle trajectoire physique cette avance décrit-elle, et quelle trajectoire ce logiciel commande-t-il ? » Notez les deux réponses à côté du calcul, puis appliquez le rapport une seule fois.
Calculateur de régime (RPM) et d’avance de trajectoire plane pour fraisage de filets
Saisissez les données de coupe de la fraise et du matériau exacts, puis les diamètres de trajectoire de l’arête active et du centre. Le dernier résultat ne vérifie que le rapport de trajectoires planes. Utilisez-le uniquement si le CAM ou la commande attend l’avance centrale et n’a pas déjà appliqué la correction.
N’appliquez pas le rapport de trajectoires deux fois. Ce calculateur ne calcule pas l’avance hélicoïdale tridimensionnelle résultante, ne choisit pas de vitesse de coupe et ne détermine pas la définition de diamètre attendue par votre CAM.
Distinguer le pas du filetage de l’avance liée à la broche
Le pas du filetage commande le déplacement axial sur l’hélice. Pour un filetage à un seul filet, une orbite de 360 degrés de la fraise autour de la pièce fait avancer l’outil d’un pas suivant l’axe. Cette orbite est une révolution de trajectoire, pas de broche. La broche peut effectuer des milliers de tours pendant une seule orbite du centre.
Pour un filetage à plusieurs filets, l’avance par tour et le pas ne sont pas interchangeables : l’avance axiale sur un tour de filetage égale le pas multiplié par le nombre de filets. Le cycle CAM doit représenter le nombre de filets et le sens prévus. Ne « corrigez » jamais une erreur de pas axial en modifiant l’avance par dent.
Le pas influence aussi la distance tridimensionnelle réelle parcourue par le centre sur l’hélice. De nombreux CAM calculent automatiquement la trajectoire hélicoïdale et son avance. Le programmeur doit néanmoins confirmer le point axial après une orbite, le nombre total d’orbites, les profondeurs initiale et finale et le dégagement des mouvements d’entrée et de sortie.
Effectuer un calcul symbolique de filetage intérieur
Supposons que les données exactes de l’outil donnent la vitesse de coupe Vc, l’avance par dent fz, le diamètre de fraise Dc et le nombre de dents effectives z pour un état de matériau défini. Le modèle du filetage intérieur fournit le diamètre de trajectoire de l’arête active De, et la trajectoire CAM produit le diamètre de trajectoire du centre Dp.
- Calculez n = (1000 × Vc) / (π × Dc) en unités métriques.
- Appliquez si nécessaire la limite de régime réalisable de la machine.
- Calculez l’avance à l’arête Fe = n × z × fz.
- Si le CAM attend l’avance plane du centre, calculez Fp = Fe × (Dp / De). S’il attend l’avance hélicoïdale résultante, utilisez plutôt le rapport de longueurs hélicoïdales avec l’avance axiale L à la place.
- Saisissez
Fpune seule fois. Si le CAM attend l’avance à l’arête et applique lui-même le rapport, saisissezFesans correction préalable. - Vérifiez qu’une orbite de 360 degrés avance du pas spécifié pour un filetage à un seul filet.
Puisque Dp est inférieur à De pour le cas intérieur, Fp devrait être inférieur à Fe. Si le résultat évolue dans le sens contraire, arrêtez-vous et vérifiez les définitions des diamètres. Cet exemple symbolique ne contient volontairement aucune recommandation de SFM, de charge par dent ou de diamètre. Ces données doivent rester traçables à l’outil et aux conditions choisis.
Examiner la sortie CAM avant l’usinage
Une simulation sans anomalie visuelle ne prouve pas que le sens des paramètres est correct. Ouvrez la définition de l’opération et les mouvements post-traités, puis vérifiez les points suivants :
- Le champ demande-t-il l’avance à l’arête, l’avance centrale ou la charge par dent ?
- L’optimisation d’avance en arc est-elle activée, et agit-elle sur les arcs intérieurs, extérieurs ou les deux ?
- Quel diamètre de trajectoire centrale la visualisation du programme montre-t-elle au plein engagement ?
- Une orbite avance-t-elle du pas ou de l’avance hélicoïdale corrects dans le sens axial prévu ?
- Le sens de fraisage est-il délibéré pour la trajectoire intérieure ou extérieure choisie ?
- Les arcs d’entrée et de sortie établissent-ils progressivement l’engagement sans heurter la paroi opposée ?
- Le filetage est-il réalisé en une ou plusieurs passes radiales, conformément aux consignes de l’outil choisi ?
- Le post-processeur a-t-il produit le régime, le mode d’avance, le plan, le sens d’arc et le point final attendus ?
- Les limites de régime (RPM), d’avance, d’accélération et d’interpolation de la machine sont-elles respectées ?
Une erreur de mode d’avance peut échapper à la simulation visuelle. Vérifiez si le programme utilise des unités par minute, le temps inverse ou un autre mode propre à la commande. Si une compensation d’outil ou d’usure sera active, confirmez le signe et la convention de réglage de cette machine avant l’essai.
Comparez l’affichage CAM à une estimation indépendante simple. Le diamètre central prévu doit correspondre à la visualisation du programme, l’avance corrigée doit évoluer dans le sens intérieur/extérieur attendu et le point axial après une orbite doit correspondre au pas ou à l’avance hélicoïdale requis. Il s’agit d’un contrôle de cohérence dimensionnelle, pas d’un second CAM : il peut détecter un diamètre d’outil erroné, une double compensation ou une erreur d’unité avant la coupe.
Valider un filetage et ajuster sa dimension délibérément
Simulation et contrôle des collisions viennent d’abord. Sur la machine, vérifiez l’identité de l’outil, le faux-rond mesuré, l’assise du porte-outil, l’origine pièce, l’avant-trou, les dégagements, le refroidissement et la révision du programme chargé. Suivez la procédure d’atelier approuvée pour marche à vide ou bloc par bloc ; ne contournez pas les interverrouillages de sécurité.
Réalisez une caractéristique d’essai dans un matériau représentatif. Consignez le régime réel et la correction d’avance, puis contrôlez le filetage avec le calibre ou la méthode prescrits. Vérifiez la dimension à plusieurs profondeurs si la longueur rend la conicité significative. Examinez finition, bavures, tendance de charge, copeaux, bruit et arête de l’outil.
Si le filetage est uniformément trop serré ou trop lâche alors que profil, finition et état d’outil restent stables, modifiez la correction désignée de rayon d’outil, d’usure ou de trajectoire selon la convention CAM/commande. Effectuez un ajustement mesuré, reprenez la coupe ou réalisez l’essai suivant et consignez la réponse. Ne changez pas l’avance uniquement pour modifier la dimension du filetage. L’avance agit sur la charge de coupe ; le rayon de trajectoire est la variable dimensionnelle directe.
Si la dimension varie avec la profondeur, examinez faux-rond, flexion, état du porte-outil, porte-à-faux, alignement de l’avant-trou et stratégie de passes radiales avant d’appliquer une correction globale. Une seule correction peut masquer un bout d’un filetage conique tout en aggravant l’autre.
Diagnostiquer un mauvais résultat à partir des faits
| Résultat observé | Vérification discriminante | Première action contrôlée |
|---|---|---|
| Dimension uniformément trop serrée ou trop lâche | Confirmer méthode de contrôle, diamètre d’outil enregistré et signe de correction | Ajuster la correction désignée de rayon de trajectoire ou d’usure ; maintenir les paramètres de coupe |
| Dimension variable avec la profondeur | Mesurer faux-rond, porte-à-faux, assise du porte-outil, alignement de l’avant-trou et flexion | Corriger la cause mécanique ou revoir une stratégie documentée de passes radiales |
| Broutage ou surface facettée | Vérifier rigidité, engagement, entrée, faux-rond et éventuelle double correction de l’avance centrale | Supprimer l’erreur identifiée de montage ou de trajectoire, puis tester un seul changement de paramètre |
| Usure rapide ou arête endommagée | Confirmer état du matériau, vitesse périphérique réelle, alimentation en fluide et recoupe des copeaux | Rétablir les conditions de la source ; ne réduire qu’une variable de charge, sur la base des faits |
| Mauvaise finition malgré une dimension acceptable | Inspecter copeaux, formation de bavures, état d’arête, mouvement de sortie et mode d’avance | Corriger d’abord l’évacuation ou le mouvement, puis qualifier une seule modification d’avance ou de vitesse |
Cet ordre compte. Une trajectoire centrale incorrecte ne se corrige pas de manière fiable en ralentissant la broche. Un faux-rond excessif ne devient pas acceptable en moyennant les dimensions mesurées du filetage. Modifiez la variable qui explique directement l’observation et prévoyez l’effet attendu sur la mesure suivante.
Valider un procédé de fraisage de filets traçable
Le réglage validé doit conserver : spécification du filetage et méthode de contrôle ; fabricant, référence, diamètre et définition des dents ; source et révision des données de coupe ; matériau et état ; calculs du régime (RPM) et de l’avance à l’arête ; diamètres de trajectoire centrale et responsabilité de correction ; opération CAM et révision du post-processeur ; choix d’entrée, de sortie, de passes et de refroidissement ; commandes réelles ; corrections actives ; résultats d’essai et plage de réglage acceptée.
Ce dossier transforme un filetage réussi par chance en procédé reproductible. Il accélère aussi l’enquête suivante : le programmeur peut voir si un changement d’outil, de matériau, de diamètre de trajectoire, d’option logicielle ou de limite machine a invalidé les vitesses et avances initiales.